Synthèse de lois de commandes avancées pour le contrôle des drones en essaim
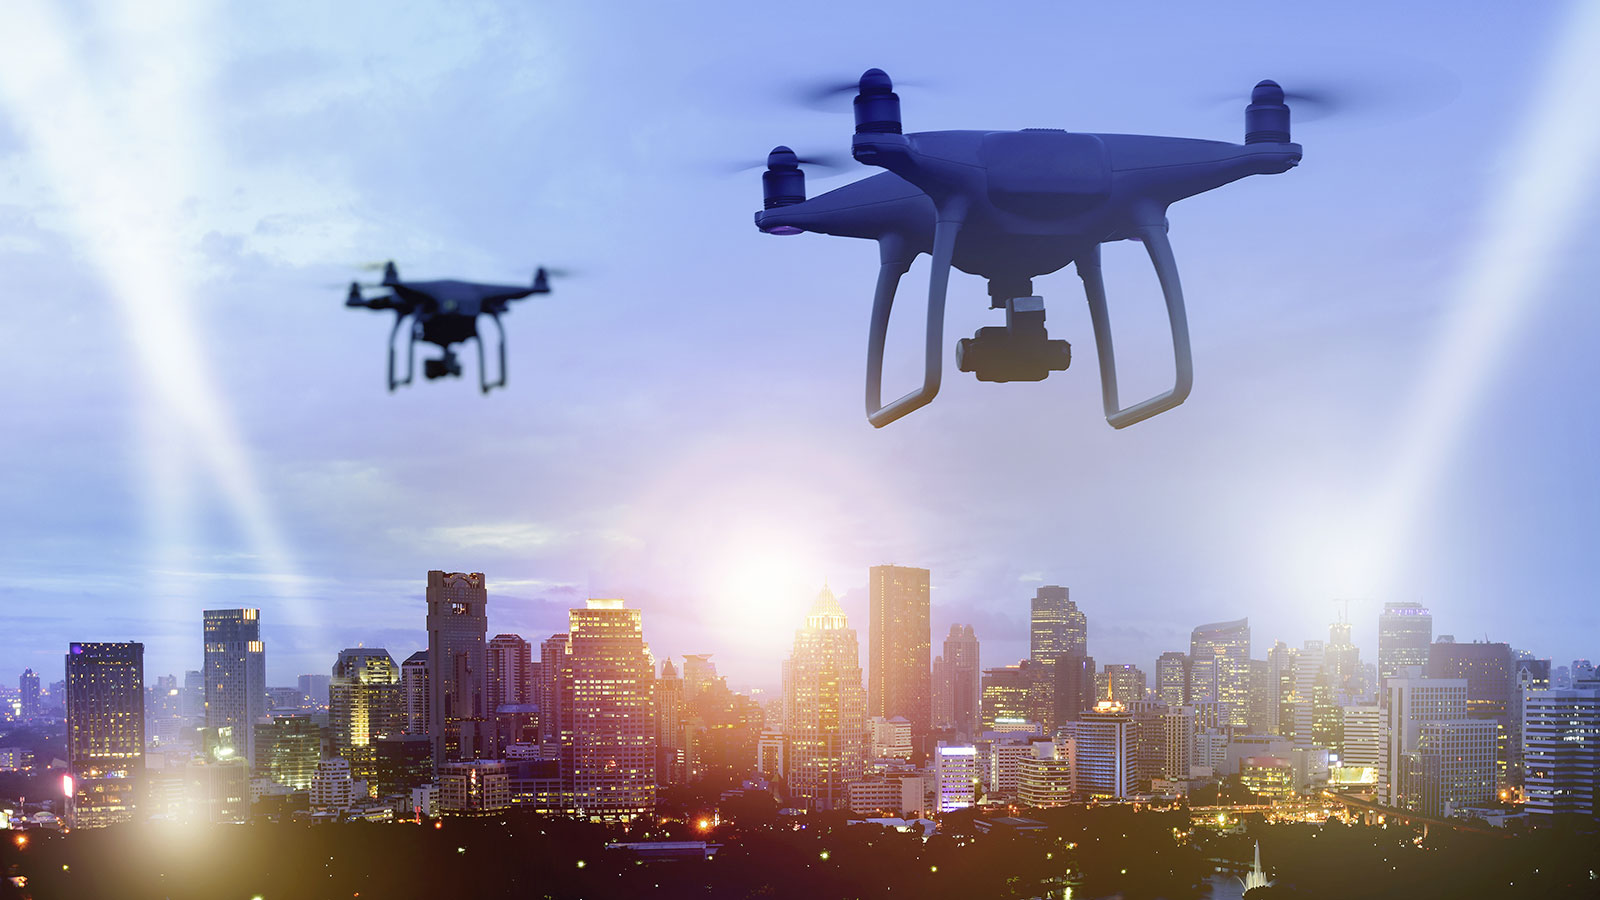
Les opérations d’inspection, de maintenance ou de surveillance des sites peuvent être simplifiées et optimisées par l’utilisation de drones (repérage de pollution, détection d’intrusions, cartographie…). L’utilisation de drones en essaim augmente la performance des opérations mais se heurte à la complexité de mise en œuvre et de sa gestion en temps réel.
Dans le but d’optimiser les performances du vol des drones en formation ou essaim, il est nécessaire de développer, pour chaque drone, des lois de commande qui permettent à ces derniers une exécution des tâches (poursuite de trajectoire, poursuite de cibles, positionnement, …) efficace en termes de rapidité et de précision. Le principal obstacle au développement de ces lois de commande est la dynamique complexe (multi-variables) et non linéaire des drones.
Le projet COMMANDO propose d’insérer dans l’essaim un drone-observateur. Les localisations fournies par ces observateurs sont intégrées dans des lois de commandes pour optimiser la navigation de l’essaim.
Le bénéfice projet
Gestion optimisée d’un essaim de drones (précision et rapidité). Amélioration de l’intégration de la commande face à des modèles boîtes noires. Réduction du nombre de capteurs nécessaires à la localisation précise de chaque drone.

Carrière
Rejoignez celles et ceux qui construisent l'industrie de demain.
Chez segula, chacun a l'opportunité d'apprendre, d'innover et d'avoir un impact concret. vos idées comptent. votre avenir aussi.
Voir les offres disponibles Pour une meilleure navigation